一芯未来库房作业管理控制系统、RFID识别门与RFID标签在自动化立体库中的闭环配合
一芯未来库房作业管理控制系统、一芯未来RFID识别门和一芯未来RFID标签分别处在作业管理、输送线识别和托盘物资标识三个位置。
自动化立体库的作业闭环,不是某台设备单独完成的,而是任务、识别、调度和回传四个环节首尾相接。一芯未来库房作业管理控制系统、一芯未来RFID识别门和一芯未来RFID标签分别处在作业管理、输送线识别和托盘物资标识三个位置。把三者放进同一条作业链里,才能看清自动化立体库从任务下达到执行回传的完整过程。
任务下达:库房作业管理控制系统的接收与分解
闭环的起点是任务。一芯未来库房作业管理控制系统用于自动化立体库房物资的出入库作业管理和AGV调度控制,向上连接上级统配仓储管理信息系统,接收上级配发系统下达作业任务,并回传作业信息;向下连接AGV调度系统,实现作业设备的调度控制。入库作业支持仓储管理信息系统下达任务的直接接收,也支持各专业业务信息系统所导出任务单的导入及人工制单,包括表格文件导入、直接建单等方式;出库作业支持多订单合并、拆分,波次生成,并能与自动化设备联动生成拣选任务。系统提供多种智能上架策略和智能拣选策略,能自动推荐最优货位并优化拣选路径。某部仓库在这一环节完成的是任务接收、分解和作业排序。
托盘标识:RFID标签如何为识别做准备
任务要落到具体托盘和物资上,前提是托盘和箱装物资有可读的标识。一芯未来RFID标签用于钢制托盘信息标识的型号,工作频率840~960MHz,容量1K,供电方式无源,外形尺寸70mm30mm,外观为长条形硬质抗金属标签,封装材质为工程ABS+PC耐高温阻燃外壳,安装方式为背胶粘贴并可配合铆钉加固,固定式读写器读写距离6m,手持机2m,擦写次数10万次,数据保存50年,符合GJB 7372和GJB 7382中的相关要求。用于箱装物资信息标识的型号,工作频率840~960MHz,容量1K,供电方式无源,外形尺寸70mm20mm,外观为柔性面标,铜版纸/合成纸材料,安装方式为背胶粘贴,适配纸箱、塑料、非金属表面,固定式读写器读写距离3m,手持机1.2m,擦写次数10万次,数据保存20年,符合GJB 7372和GJB 7382中的相关要求。某部仓库在托盘和箱装物资上提前完成标识,识别门才能在输送线上读取信息。
输送线识别:RFID识别门在任务与设备之间
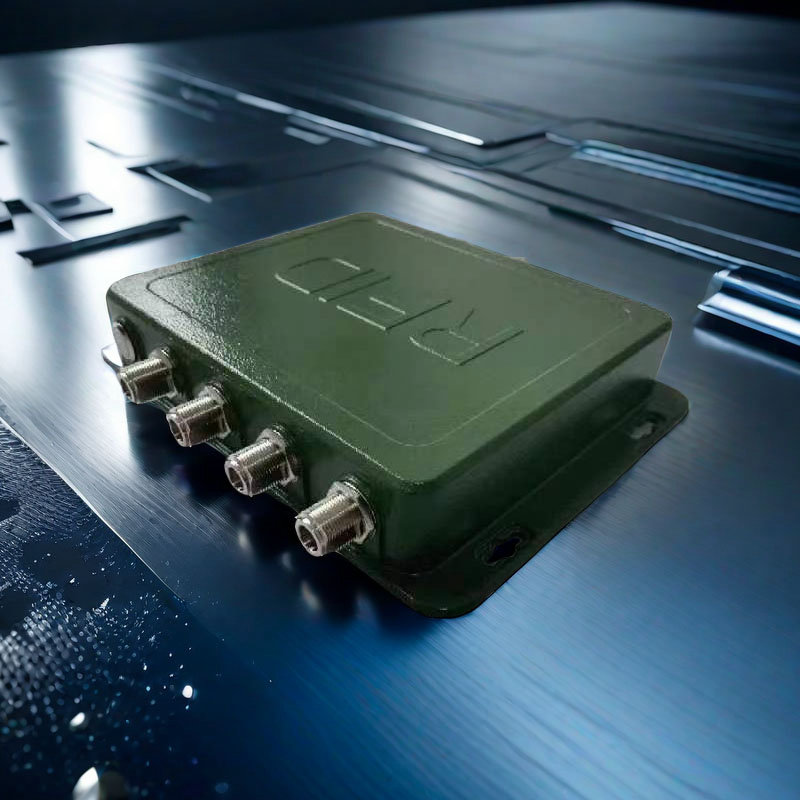
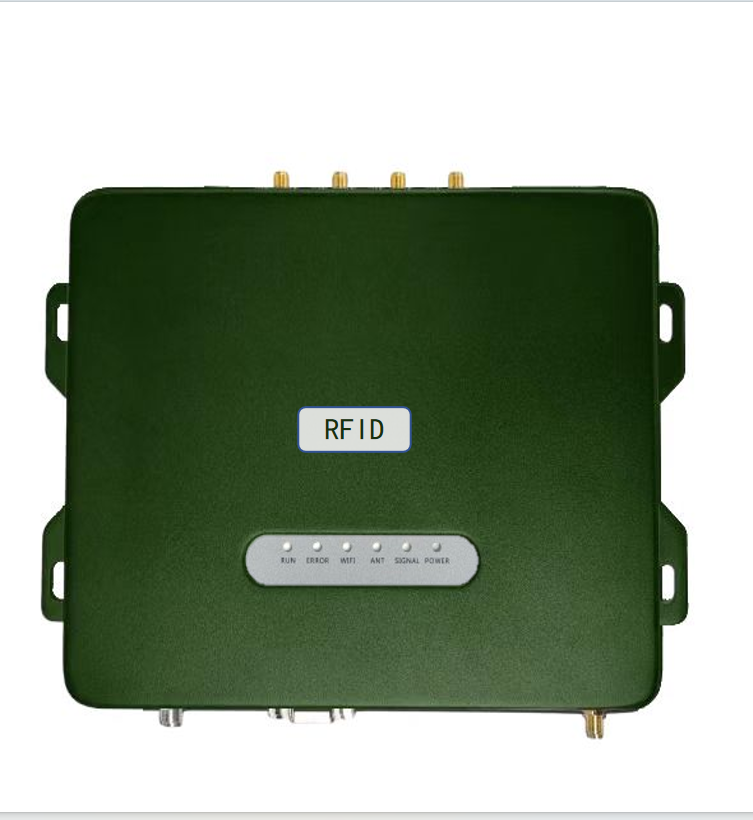
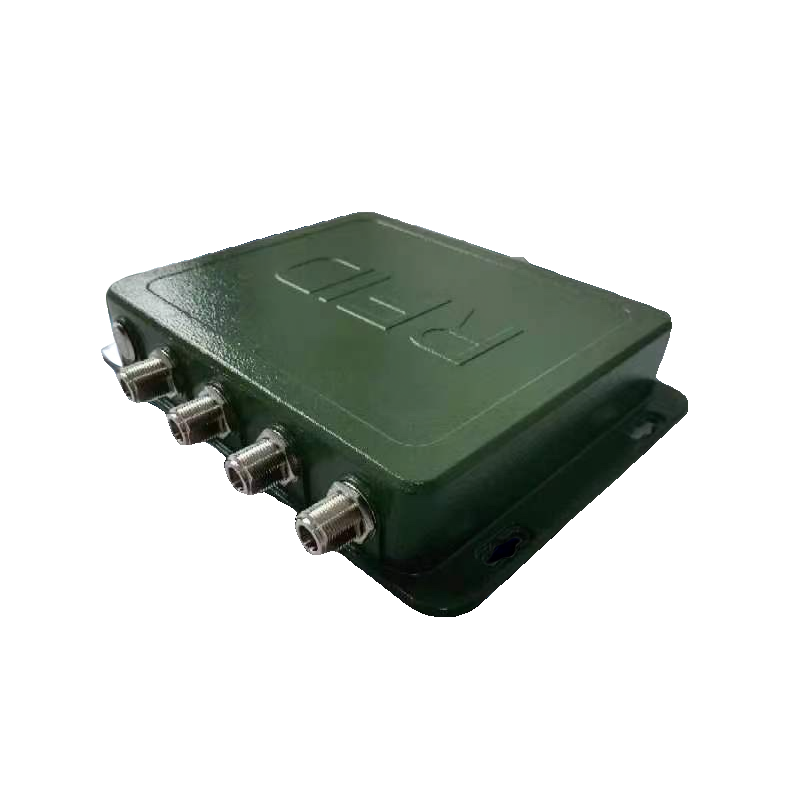
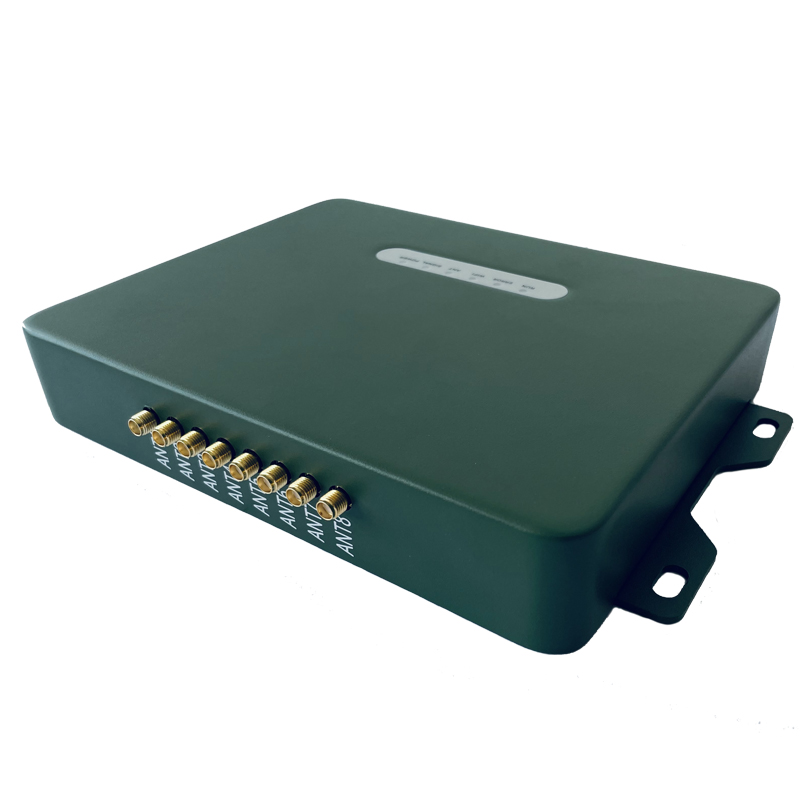
托盘带着物资经过输送线时,识别门完成信息采集。一芯未来RFID识别门用于托盘及所装载物资射频标签信息的识别,安装于立体库出入库输送机两侧,识别门尺寸满足托盘单元物资的信息识别要求;工作频率860MHz~960MHz,内置4路TNC接头独立天线,含天线和读写器,与库房作业管理控制系统集成;含显示屏,与库房作业管理控制系统、称重检测装置、外形检测装置集成,显示物资、托盘及托盘单元超限、超重;显示类型为全彩LED显示屏,屏体结构为压铸铝箱体化结构,有效显示尺寸1.2m×0.8m(以实际实施为准),点间距≤3mm。识别门读取的标签信息上传到库房作业管理控制系统,与任务信息比对;称重和外形检测数据同步显示。某部仓库在这一环节完成的是托盘物资与任务的一致性核对。
调度执行:AGV调度系统与作业管理系统的配合
识别通过后,作业进入设备执行阶段。一芯未来库房作业管理控制系统向下连接AGV调度系统,实现作业设备的调度控制;出库波次生成后,可与自动化设备联动生成拣选任务。入库时,系统支持自动化入库,把物资送到推荐货位。系统支持单据入库、手持终端入库、自动化入库;出库支持出库复核,确保货单一致。某部仓库在这一环节看到的是AGV和输送设备的动作,背后是作业管理系统下发的调度指令。
信息回传:从设备结果回到管理端
设备执行完成后,结果需要回传。一芯未来库房作业管理控制系统向上连接上级统配仓储管理信息系统,回传作业信息;库存管理功能可实时、准确地反映所有货位及物资状态,包括空、满、待入库、待出库、锁定等;支持按区、按品类、按批次等多种盘点方式,支持与多功能手持终端协同作业;具备库存分析报表、ABC分类、库龄分析、呆滞料预警、保质期管理等功能。系统管理功能支持用户角色定义,用户权限管理可按系统菜单、库房等多角度管控权限,接口访问权限认证;系统参数设置包括数据字典、配置RCS参数、同步地图数据、按地图配置参数、仓位容量阀值、日志保留周期等。某部仓库通过信息回传,让任务状态、库存状态和设备状态保持一致。
闭环的关键:标识、识别、调度、回传四者对齐
一芯未来RFID标签负责托盘和箱装物资的标识,一芯未来RFID识别门负责输送线上的信息采集和超限超重显示,一芯未来库房作业管理控制系统负责任务接收、策略推荐、AGV调度和信息回传。三者对齐的关键在于编码规则、任务字段和回传节点的一致性。某部仓库在方案设计时,应把标签贴附、识别门安装、调度接口和回传格式放在同一张作业流程图里核对。自动化立体库的作业闭环,价值不在于某一环节跑得快,而在于任务、托盘、设备和库存状态始终对得上。